Bons plans du moment
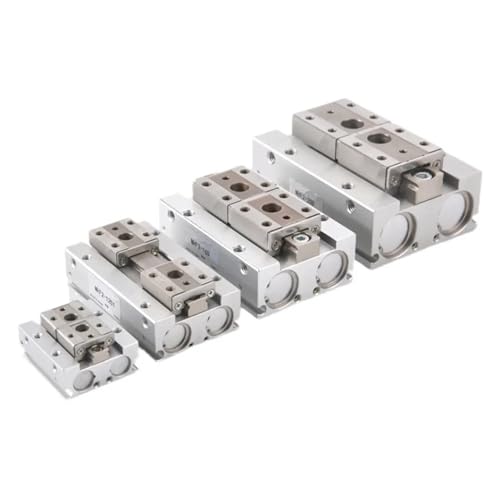
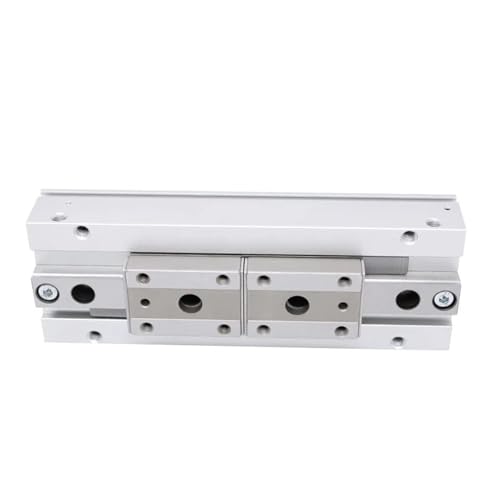
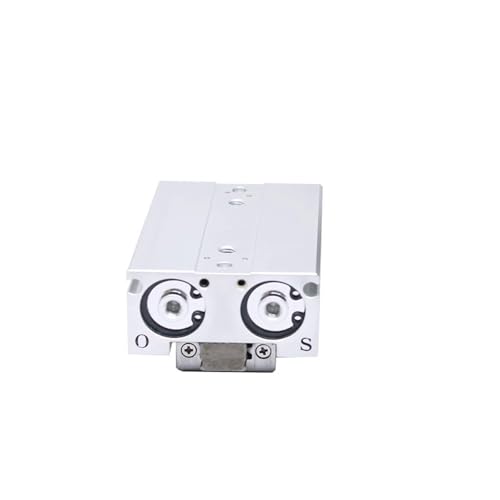
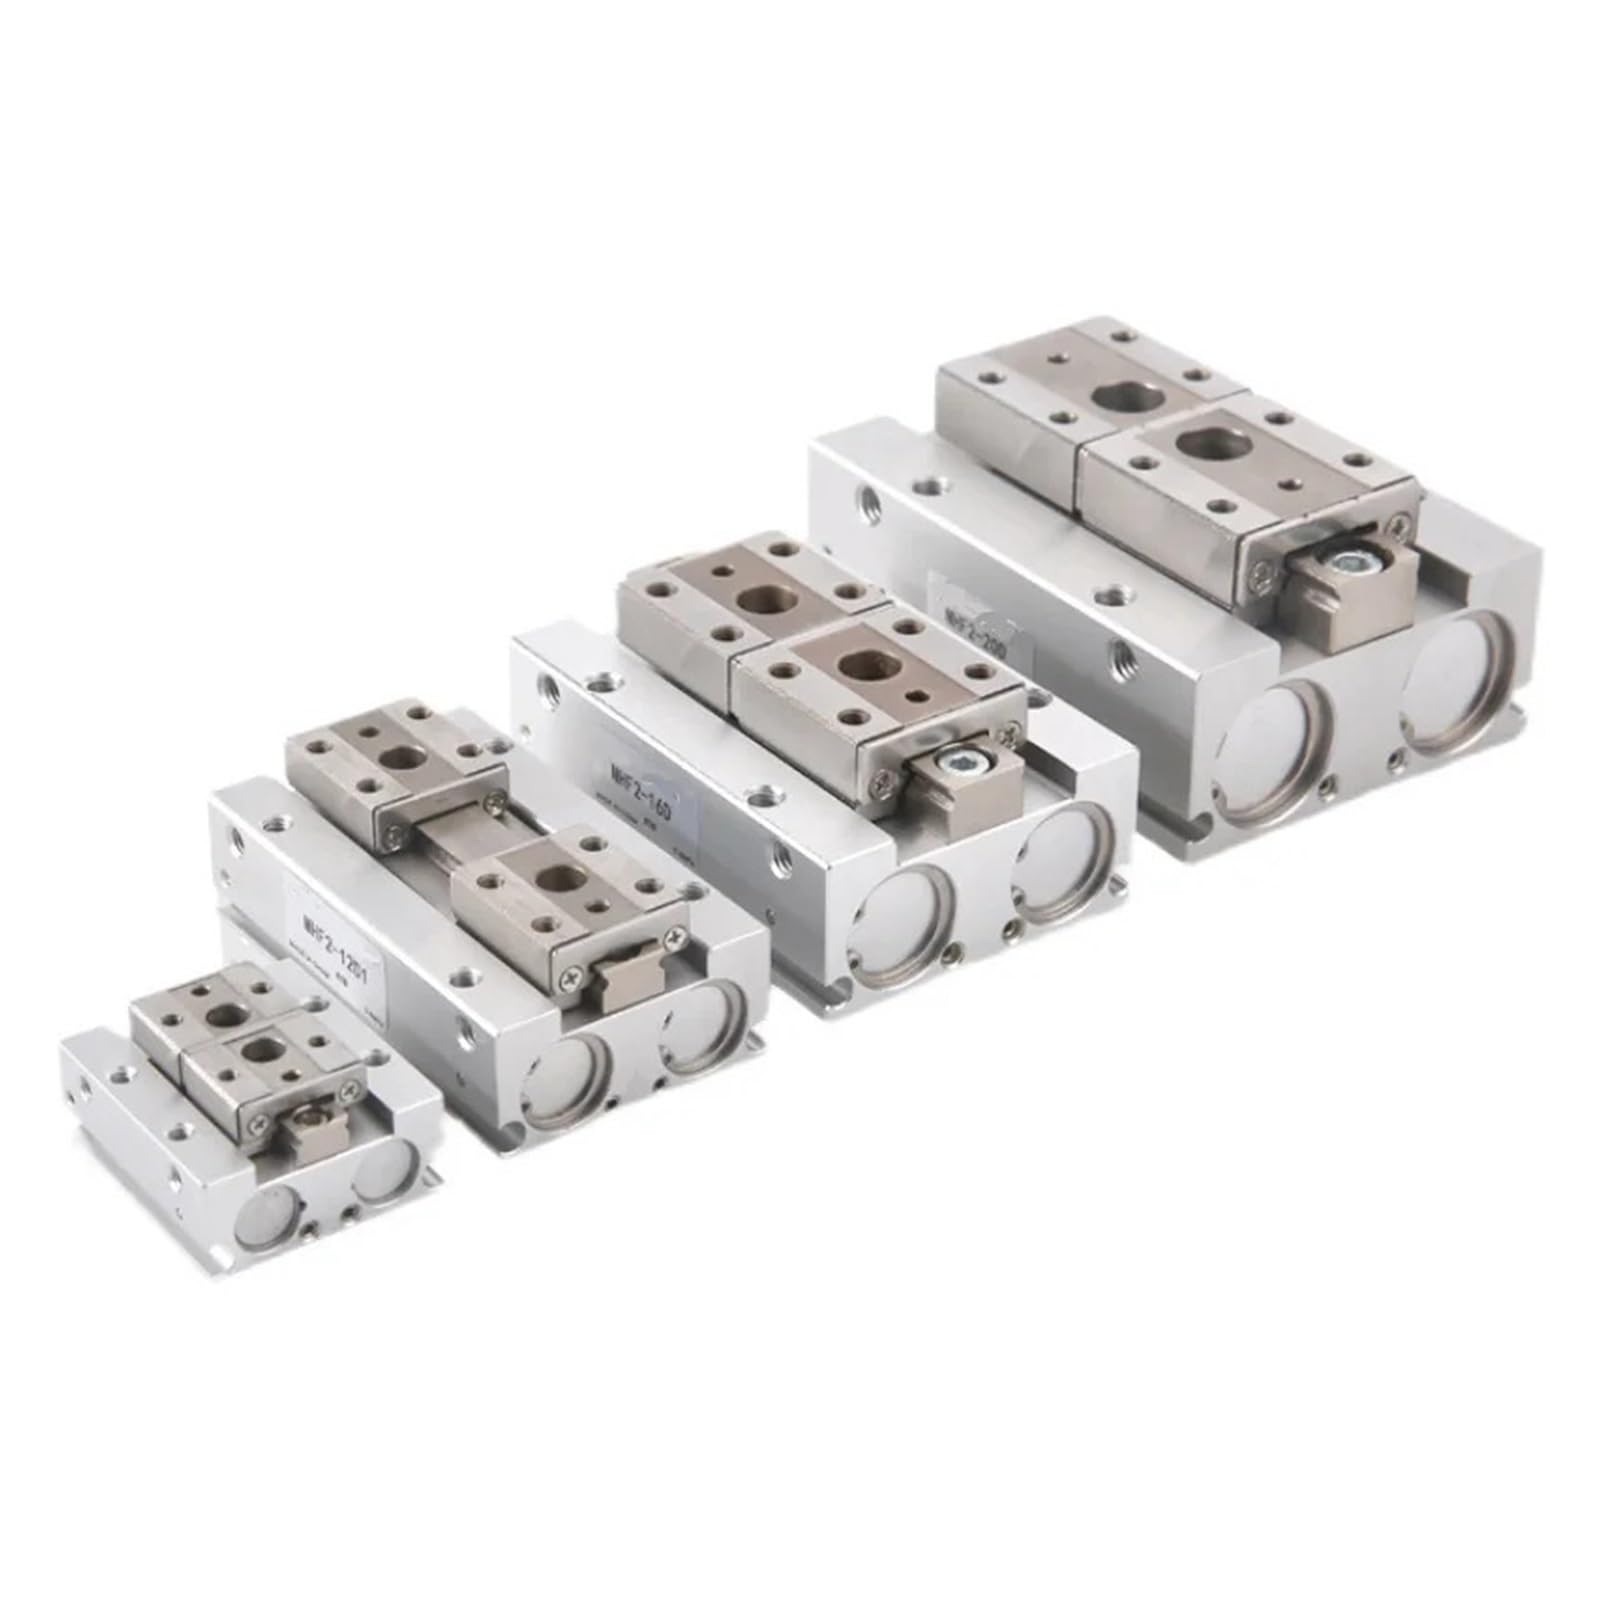
Solution de préhension miniature pour lignes de production robotisées
Évitez les chutes de pièces dues à un manque de rigidité mécanique. Avec la pince de manipulateur à griffe d'air parallèle, vous disposez d'un outillage de bras robotisé qui résiste aux forces d'accélération transversales, sécurisant ainsi chaque étape de vos transferts industriels.
Caractéristiques mécaniques avancées
Mouvement parallèle et régularité
Le guidage intégré absorbe les moments de torsion. Cela signifie que même en cas de prise excentrée, les doigts de la pince MHF2-16D ou MHF2-20D maintiennent une force de préhension homogène, évitant le glissement des objets manipulés.
Modularité des références
La flexibilité opérationnelle est assurée par la variété des configurations disponibles, notamment les types MHF2-8D1, MHF2-12D2 ou le modèle spécifique MHF2-20D DR, facilitant le remplacement standard sur vos installations existantes sans modification lourde.
Données d'exploitation
- MHF2-8D : Idéal pour l'horlogerie et la micromécanique.
- MHF2-12D : Adapté à la manipulation de connecteurs électriques.
- MHF2-16D : Parfait pour l'assemblage de pièces de fonderie plastique.
- MHF2-20D : Conçu pour les charges plus lourdes nécessitant un couple élevé.
L'installation s'effectue simplement via les trous de fixation taraudés sur plusieurs faces du corps du vérin, offrant une flexibilité totale pour l'arrivée des tubes d'alimentation d'air.